2日分の写真付き水中マッピング
7区間の映像とセンサー観測を解析し、5区間で写真付きの地図を得ました。計82,500点・230写真面を、3Dビューアーで回転・拡大して閲覧できます。
写真付きマップを操作する →得られた地図
10月31日の2区間と、11月1日の5区間を比較しました。画像から復元した点を局所的な三角形で結び、撮影画像を貼って表示しています。密な海底形状の復元ではなく、疎な復元点に支えられた写真面です。
| 撮影区間 | 採用/全断片 | 点数 | 写真面 | 三角形 |
|---|---|---|---|---|
| 10/31 区間1 | 1 / 1 | 50,058 | 72 | 78,856 |
| 10/31 区間2 | 1 / 1 | 810 | 11 | 2,040 |
| 11/1 区間1 | 3 / 4 | 25,606 | 106 | 111,561 |
| 11/1 区間2 | 1 / 4 | 1,826 | 16 | 6,291 |
| 11/1 区間3 | 1 / 1 | 4,200 | 25 | 19,949 |
| 11/1 区間4 | 0 / 2 | 0 | 0 | 0 |
| 11/1 区間5 | 0 / 1 | 0 | 0 | 0 |
| 合計 | 7 / 14 | 82,500 | 230 | 218,697 |
11/1 区間4は位置合わせに使える直近の航法観測が足りず、区間5は登録画像が2枚だけで尺度と位置を支持できないため未採用です。区間1・2の一部断片も、航法観測不足、尺度の不確定、画像と慣性姿勢の不整合により除外しました。
GNSS方式の選定
静止60秒窓で、SPP・通常PPK・Float設定PPK・別基準局PPKを比較しました。全方式で有効な同時刻だけを1対1で対応させ、各窓の平均位置まわりの3D RMSEを計算。窓ごとのRMSE二乗を等重みで平均し、その平方根が最小の方式を各日で一つ採用しました。補間・平滑化・トレンド除去はしていません。
| 日 | SPP | 通常PPK | Float設定PPK | 別基準局PPK |
|---|---|---|---|---|
| 10/31 | 0.6886 | 0.1832 | 0.1149 | 0.3930 |
| 11/1 | 0.2922 | 0.3990 | 0.2580 | 0.2608 |
両日とも「PPK Float設定・950437」を採用しました。10/31は14:41:10(探索的選定)・15:03、11/1は09:56・10:15・10:32の窓を使用。手で揺らした11/1 10:20は選定から除外しました。
この値はGNSSの静止時のばらつきです。測量真値に対する誤差や、日をまたぐ系統誤差を保証する値ではありません。ポスターの相対位置RMSE 0.1397 mとは対象と指標が異なります。
尺度と位置を、どう与えたか
- センサーで航法を求める。親機は採用GNSS・Doppler速度・Spresense、子機は光源方位・音響・圧力・BNOの観測を融合しました。画像から復元したSfMの位置は、航法の入力に使いません。慣性補完は親機で最大5秒、子機で最大3秒とし、それ以上の欠測は残します。
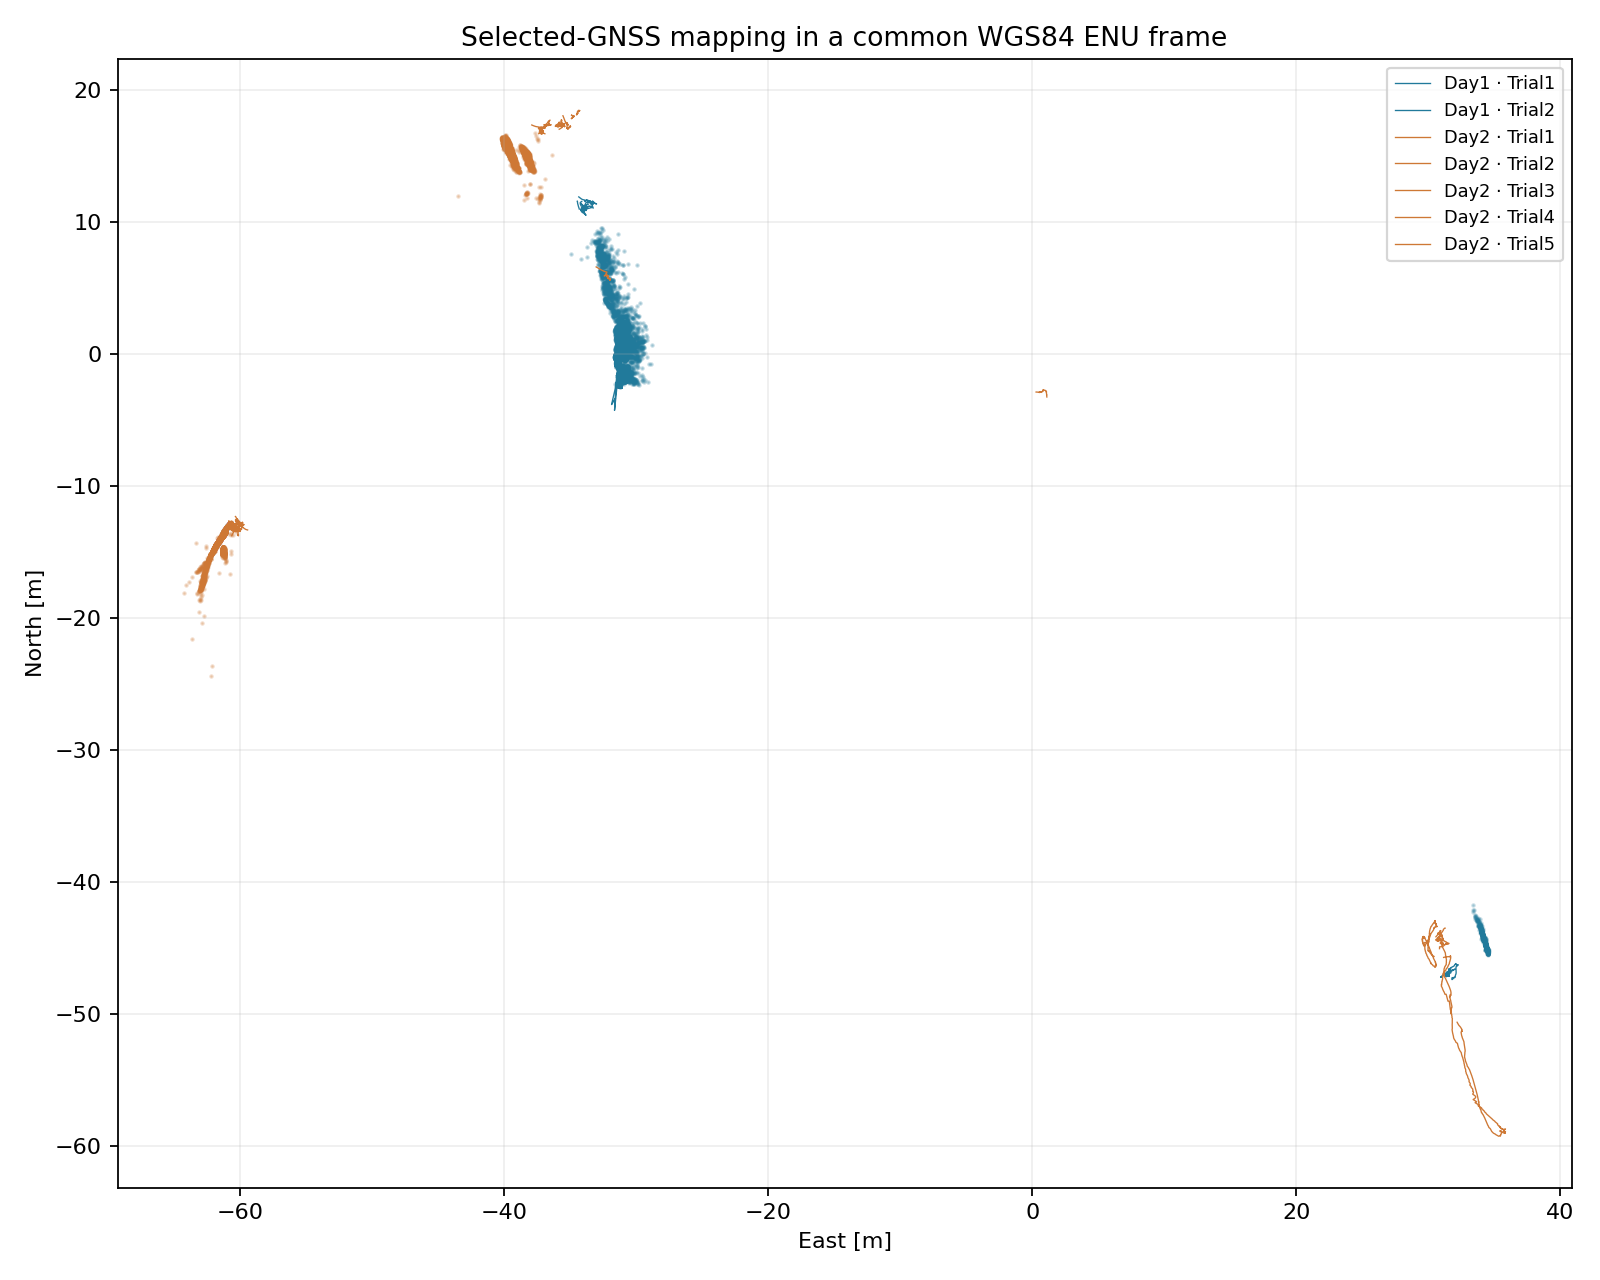
- 各地図断片を暫定配置する。10/31は前回採用した内部形状・尺度・向きを保ち、選定した航法への平行移動を再推定。11/1は姿勢で回転し、圧力変化と取付け位置の補正で尺度を求めました。圧力で決まらない場合は、十分な航法観測による正の尺度推定を暫定使用します。
- 共通ENUへ変換する。同じ原点の東・北・上座標へ剛体変換しました。日をまたいで見た目を合わせる平行移動やICP位置合わせは加えていません。
| 区間・断片 | 中央値 | 95パーセンタイル |
|---|---|---|
| 10/31 区間1・0 | 0.723 | 1.512 |
| 10/31 区間2・0 | 0.273 | 0.365 |
| 11/1 区間1・0 | 0.076 | 0.223 |
| 11/1 区間1・1 | 0.209 | 0.403 |
| 11/1 区間1・3 | 0.221 | 0.316 |
| 11/1 区間2・3 | 0.234 | 0.374 |
| 11/1 区間3・0 | 0.153 | 0.238 |
残差は位置合わせに用いた航法との整合度で、独立した地図精度ではありません。断片番号は元解析の0始まりです。
つながりと精度は、これから確かめる
日をまたぐ代表画像736組(16×46枚)の比較では、接続候補の採用は0件でした。2日分はGNSS配置を比較する重ね合わせとして公開し、画像対応で接続を検証した一枚の連続地図とは扱いません。
動く魚・網・気泡・船体、未校正のカメラ・姿勢・取付け、光源追跡の欠測が残ります。全区間の追跡は初期化画像と採用フレームの抜粋確認であり、画素真値に対する追跡精度を実証した結果ではありません。
次は既知の位置・距離・物体寸法による精度検証、再訪時の画像接続、追跡欠測と同期・校正の改善を進め、藻場調査への適用を検討します。
深度約16 mの静止評価は別レポートへ →検証と来歴
解析側の数値照合41,173件と対象テスト13件は成功。全体テストは277件成功、既存の図保存方式チェック1件が失敗しています。解析ビューアーの3種類の表示、7区間の選択、同期再生、図とリンクは確認済みです。解析ビューアーのPNG保存ボタンの自動検証は未確認です。
公開用には全82,500点・全218,697三角形を残し、座標をfloat32へ符号化しました。符号化差は最大0.000003 m未満で、解析精度を表すものではありません。230枚の派生JPEG(960×540)は元出力と同じバイト列を保存し、スマホの描画時は480×270へ縮小します。
生動画・生ログ・全解像度の航法ログ・原点の緯度経度は配信しません。2026年11月5日の表示更新で、元sceneと一致する約4 Hzの親子軌跡(7区間・15,898行)を追加しました。区間内の相対時刻と共通ENU位置を使い、元の欠測を保持します。公開用要約には元の解析ファイルのSHA-256、区間別の受入・除外理由を記録しています。