研究・結果
水中の位置と撮影した景色を、どう結び付けるか。南予で記録した映像とセンサー観測を基に、位置推定とマッピングを検証しています。
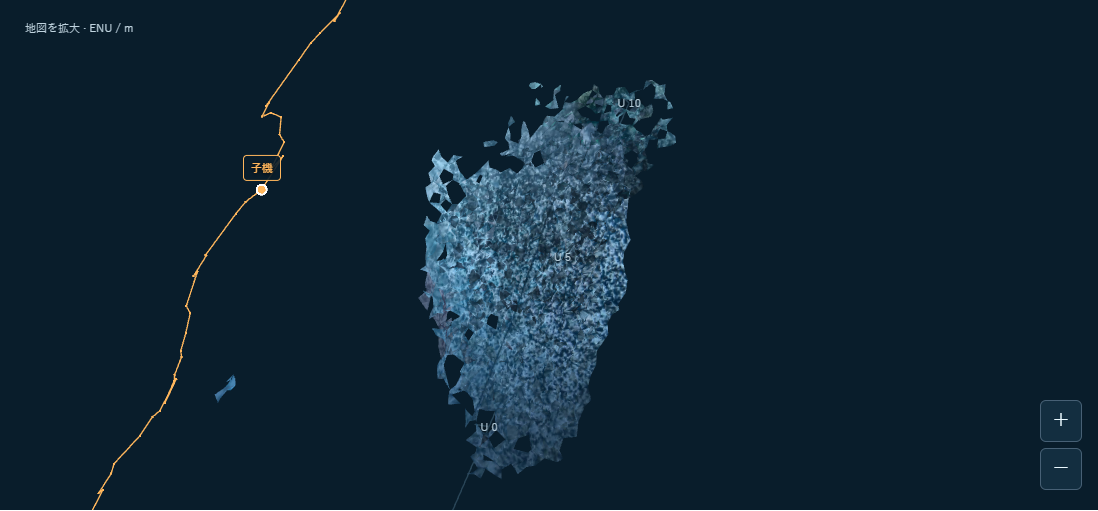
地図の尺度・配置は暫定です。独立した真値による精度と、日をまたぐ写真の接続は未検証です。複数区間の表示は共通ENU座標へのGNSS配置で、画像で接続を検証した一枚の連続地図ではありません。
深度約16 mの静止評価
0.1397 m
姿勢補正後の3D RMSE
平均深度16.44 mの静止申告区間で、測距と光点が対応する32点を評価しました。親機姿勢を区間平均に固定した場合の1.4545 mに対し、姿勢補正後は0.1397 mでした。
各系列の区間平均まわりのばらつきです。独立した位置真値がないため、絶対精度や目標精度の達成を示すものではありません。
評価条件・比較・数値を見る →残る課題
位置と地図の精度を確かめる
既知の位置・距離・物体寸法と比較し、静止時のばらつきと真値に対する誤差を分けて評価します。
追跡の欠測と校正を改善する
光源追跡、時刻同期、カメラ・姿勢・取付けの校正を改善し、動揺や光の変化がある条件で検証します。
藻場の継続調査へつなげる
再訪時の画像接続と地図の尺度を確かめ、同じ場所を繰り返し調べる用途への適用を検討します。
手法と解析の根拠
- 光・音・姿勢を組み合わせる仕組み →
測距、光源追跡、時刻の対応付け、指標の定義、マッピングまで。
- 実験レポート →
採用条件、数値、比較、除外理由、来歴。
- 解析ソフトウェア ↗
公開結果に対応する解析仕様と実装。