0.1397 m
姿勢補正後の3D RMSE。採用32点の区間平均まわりのばらつきであり、真値に対する誤差ではありません。
AquaBeaconは、光で方向を、音で距離を測る水中位置推定のプロジェクトです。水上の親機と水中の子機を使い、撮影した景色を位置の分かる地図にすることを目指しています。
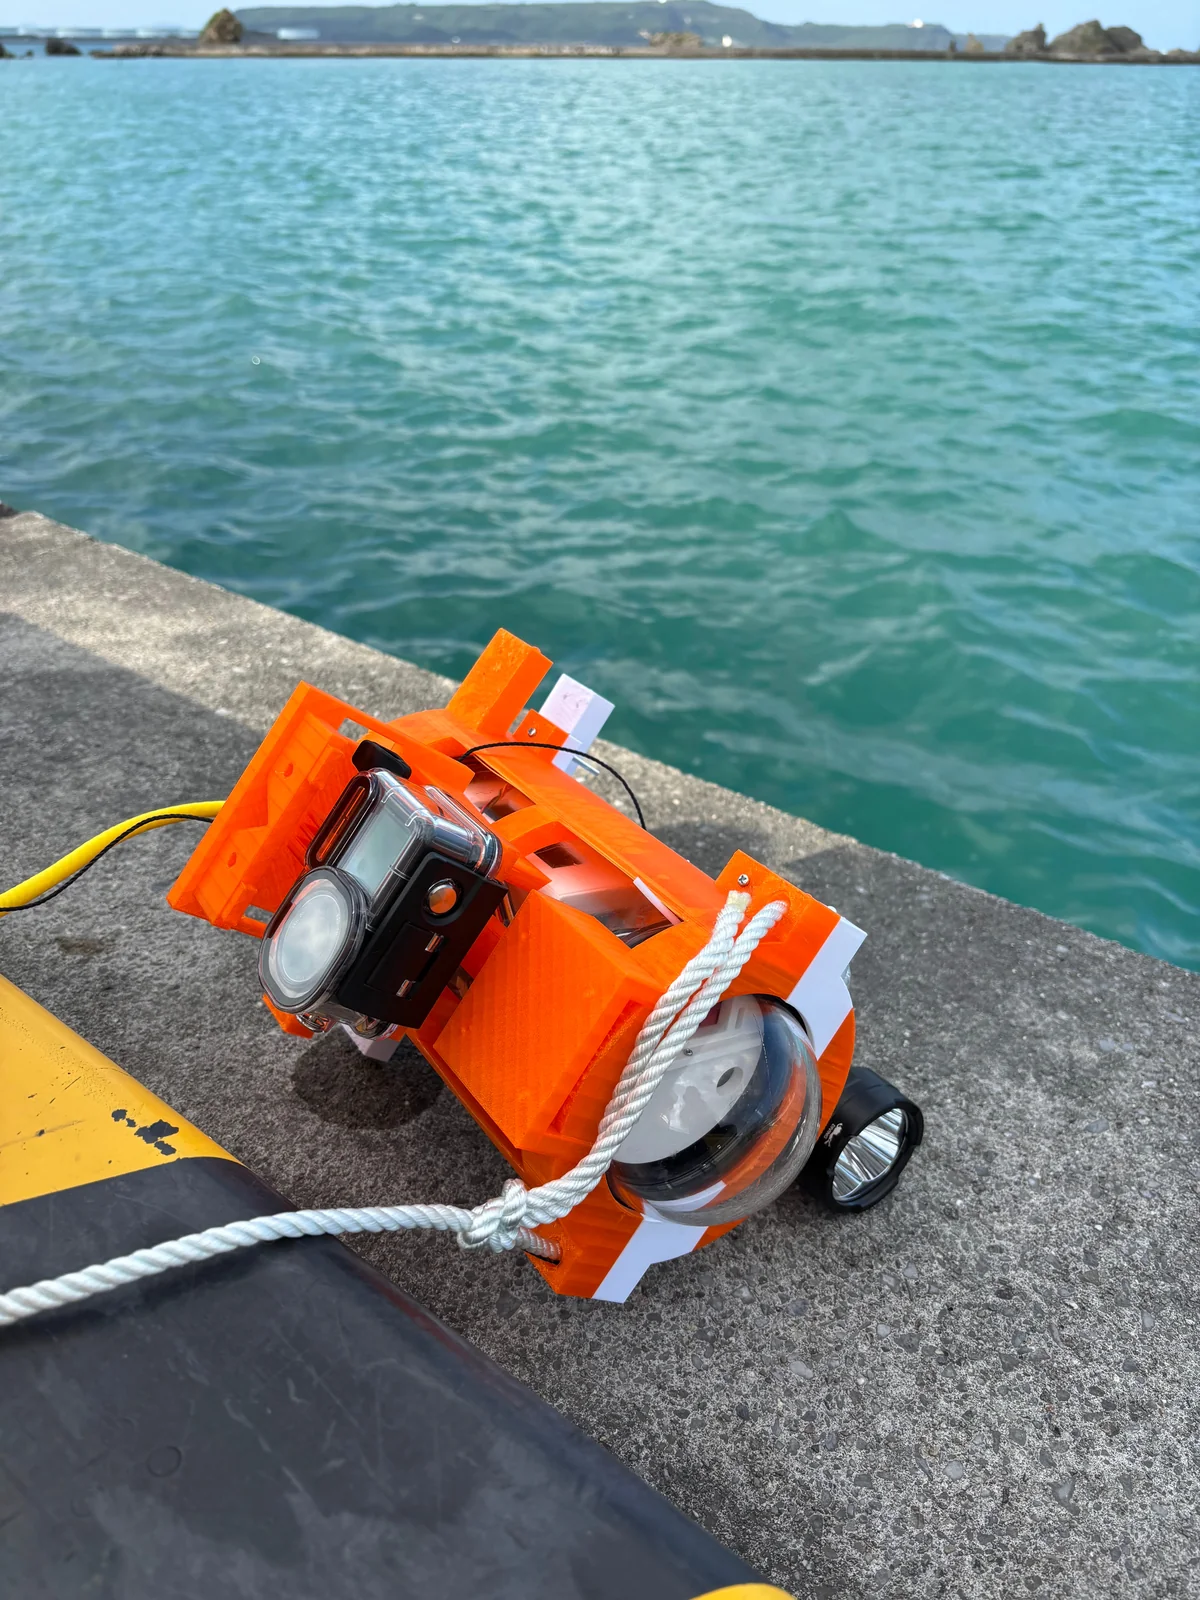
藻場などの水中環境を継続して調べるには、何が写っているかに加え、どこで撮影したかが必要です。水中でGNSSを直接使うことが難しいため、水上の親機を位置の基準にします。
親機のカメラで子機のライトを捉え、音響の到達時間から距離を求めます。両機の姿勢や深度も対応付け、波による親機の揺れを考慮して子機の位置を推定します。
観測から位置推定まで親機のカメラで子機の光源を追跡し、方向を求める。
親子の時刻を対応させ、音の到達時間から距離を求める。
IMUによる姿勢と各センサーの取付け位置を使い、同じ座標にそろえる。
子機の撮影画像から形状を復元し、航法結果や深度を基に尺度と位置を与える。
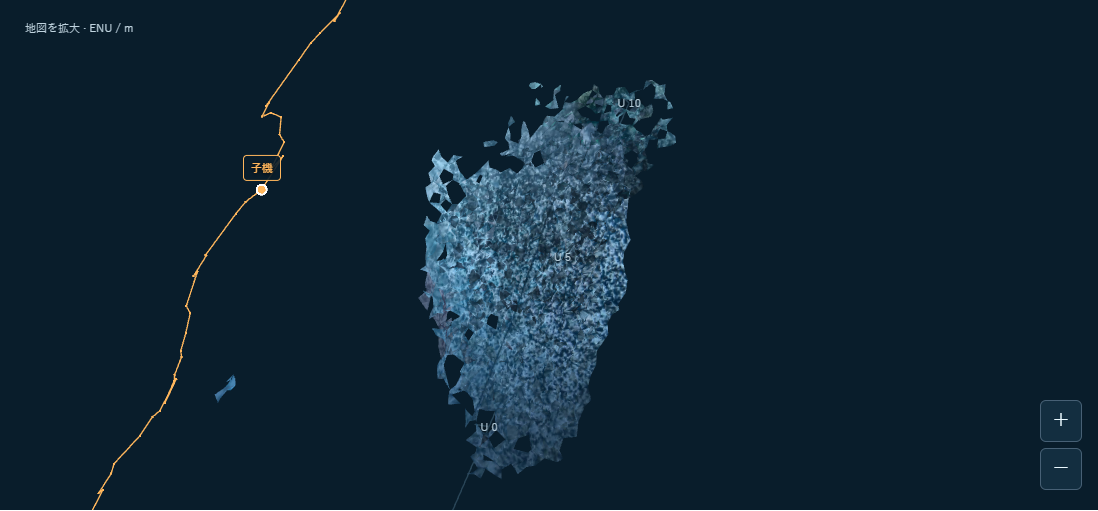 3Dマップを開く
数値は、測定条件と一緒に。現在公開しているのは、静止時の位置のばらつきと、2日分の写真付きマッピングの結果です。
0.1397 m
姿勢補正後の3D RMSE。採用32点の区間平均まわりのばらつきであり、真値に対する誤差ではありません。
82,500 点
5区間・230写真面を公開。尺度・配置は暫定で、日をまたぐ写真の接続と独立真値による精度は未検証です。
回路図、PCB、センサー・電源構成、コネクタ表。
親機・子機の組立モデル、印刷用部品、製造ツール。
基板の動作確認、実験での記録、音響・姿勢・GNSSの試験。
位置推定とマッピング、真値付きのモデル検証。
19リポジトリと設計仕様、研究レポート、公開データの索引。
記録した映像・センサー観測を後処理し、位置の推定と写真付きマップの閲覧ができます。リアルタイムの統合動作や、独立した真値に対する精度の実証は今後の課題です。研究・結果に、確認できたことと残る課題をまとめています。
WebGLに対応したブラウザで閲覧できます。1本指で回転、2本指で拡大・移動し、上面・側面のボタンでも視点を切り替えられます。表示できない場合は静止図のあるレポートをご覧ください。
選定した評価値・派生図・来歴と、表示用の親子軌跡、復元点群、写真面を公開しています。生動画・生ログ・地理原点の緯度経度は配信していません。公開データと結果から参照できます。
つくる・使うから目的に合うリポジトリを選んでください。自作部分の多くはApache-2.0ですが、個別のライセンスや第三者素材の条件を確認してください。実験用統合ファームウェアはライセンス未宣言です。
各リポジトリのIssue・Pull Requestで提案できます。対象の基板・コードの版、再現手順、期待する結果を添えてください。参加方法と資料の入口をまとめています。